AI inspekce kvality svárů
Tento projekt představuje jednostupňový AI systém pro automatizovanou inspekci kvality svárů. Pomocí modelů hlubokého učení (YOLOv8, YOLO11) systém detekuje a lokalizuje vady svárů přímo ze snímků z kamery nebo videozáznamů. Systém je navržen pro inspekci v reálném čase během svařování nebo pro kontrolu kvality po dokončení sváru, přičemž poskytuje okamžitou vizuální zpětnou vazbu a lokalizaci vad bez nutnosti ruční kontroly. Postaven na Pythonu a OpenCV, dokáže zpracovávat jak živé kamerové přenosy, tak předem zaznamenané videozáznamy, čímž je přizpůsobitelný pro širokou škálu průmyslových inspekčních scénářů.
Kategorie:
AI / MLOdvětví:
Výroba / Kontrola kvalityRok:
2025Výzva
Ruční inspekce svárů je časově náročná, subjektivní a náchylná k lidské chybě, zejména ve výrobních prostředích s vysokým objemem nebo rychlým tempem. Inspektoři musí vyhodnocovat složité povrchové podmínky za proměnlivého osvětlení a různých úhlů pohledu, takže udržení konzistentního zajištění kvality je obtížné.
Tradiční systémy strojového vidění jsou často rigidní a pro spolehlivý provoz vyžadují přesné podmínky nastavení. Mají potíže s vizuální složitostí povrchů svárů, kde přijatelná variace a skutečné vady mohou za standardních zobrazovacích podmínek vypadat vizuálně podobně.
Robustní automatizované inspekční řešení musí zvládat reálnou variabilitu vzhledu svárů, podmínek osvětlení a poloh kamer, přičemž musí poskytovat spolehlivou detekci vad dostatečně rychle, aby podporovalo pracovní postupy výrobní linky.
Naše řešení
Vyvinuli jsme jednostupňovou detekční pipeline využívající architektury YOLOv8 a YOLO11. Systém detekuje a lokalizuje vady svárů přímo v obraze v jediném inferenčním průchodu, čímž je vhodný pro průmyslové aplikace v reálném čase, kde jsou kritické jak rychlost, tak přesnost.
Systém podporuje dva vstupní režimy:
- Živá inspekce pomocí připojené kamery pro detekci vad v reálném čase během svařování nebo po něm
- Videoinspekce pro kontrolu zaznamenaných záběrů a kontrolu kvality po zpracování
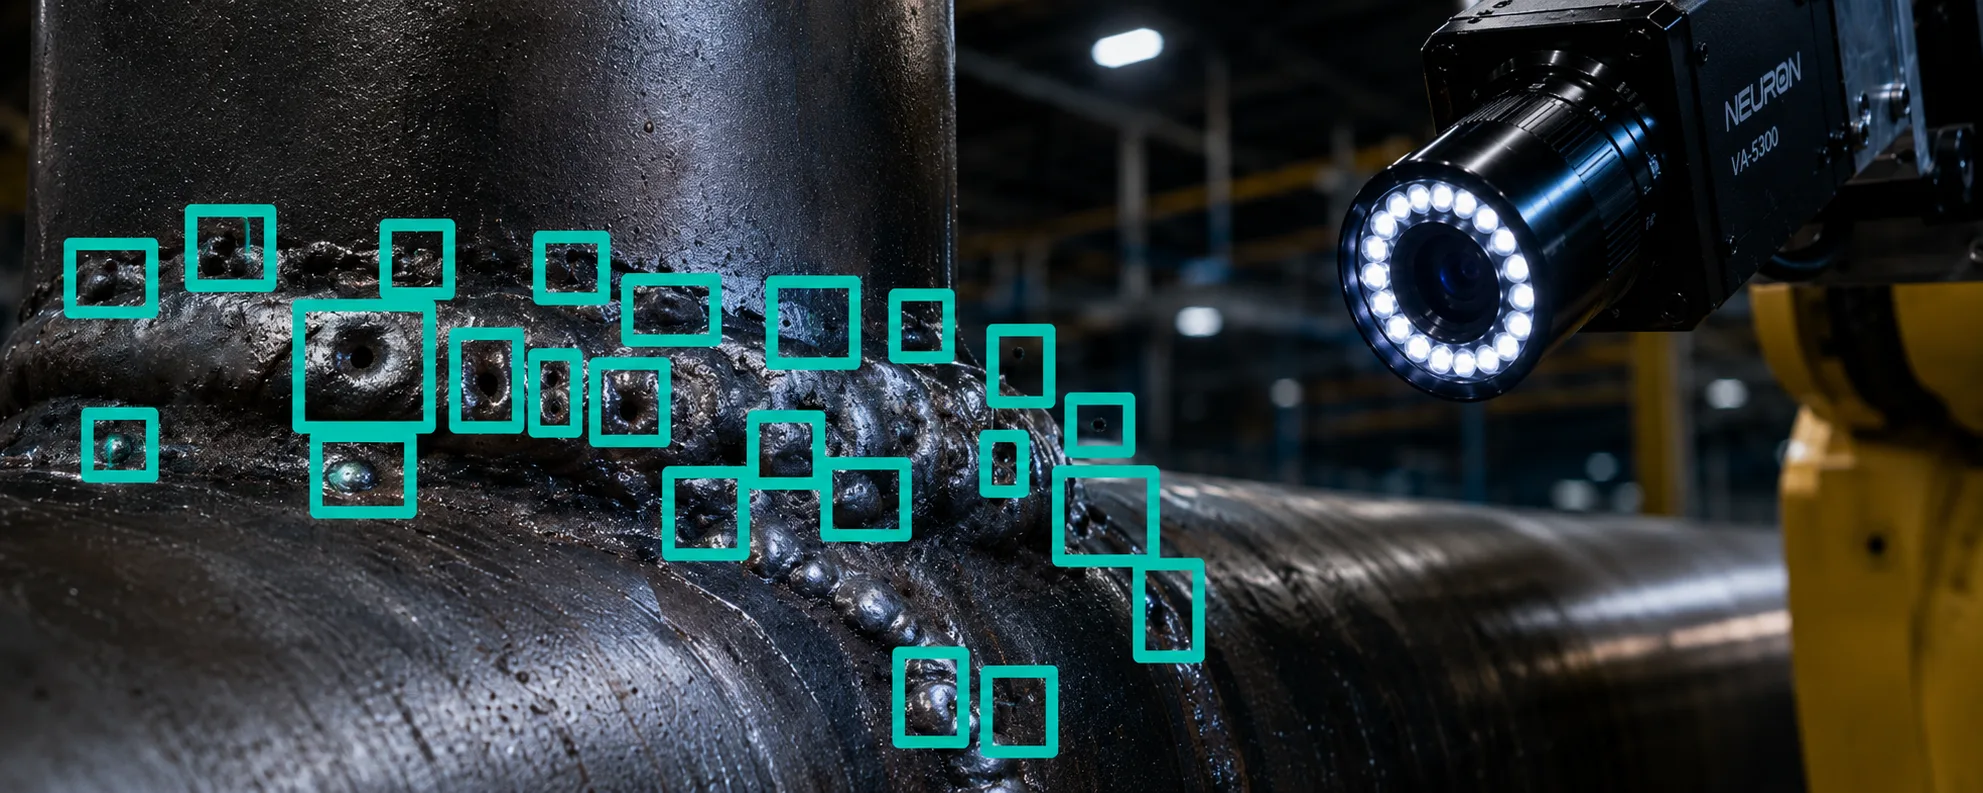
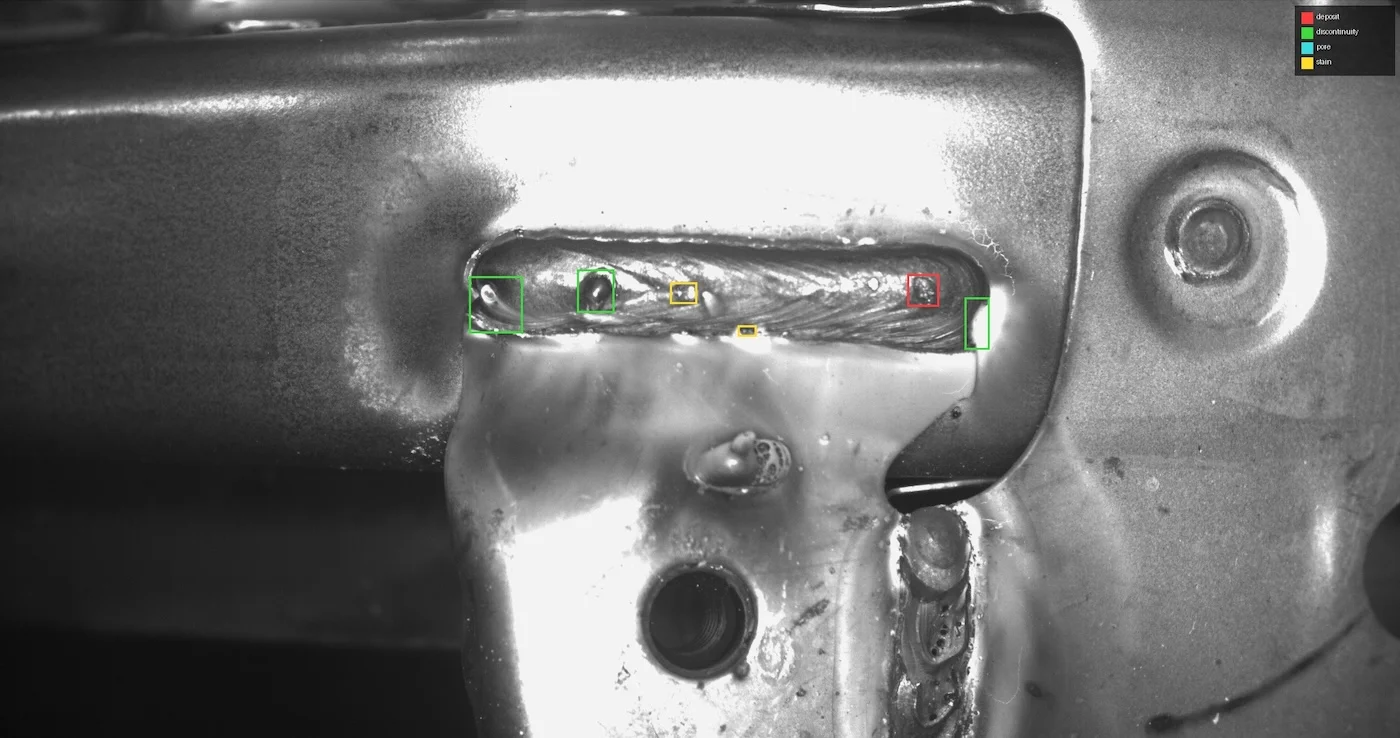
Detekce vad je prováděna pomocí lokalizace ohraničujícím rámečkem, který označuje polohu a rozsah každé identifikované vady v obraze. Systém je trénován k identifikaci následujících kategorií problémů s povrchem sváru:
- Promáčknutiny
- Nespojitosti
- Skvrny
- Povrchové nepravidelnosti
- Další viditelné vady sváru
Postaveno na Pythonu a OpenCV, řešení se snadno integruje do stávajících inspekčních pracovních postupů a může být připojeno ke kamerám, displejům nebo reportovacím systémům již používaným ve výrobním prostředí.
Klíčové funkce
- Jednostupňová detekční architektura: Modely YOLOv8 a YOLO11 provádějí detekci a lokalizaci vad v jediném inferenčním průchodu, což umožňuje rychlé a efektivní zpracování vhodné pro inspekci v reálném čase.
- Podpora dvou vstupních režimů: Systém přijímá jak živé kamerové přenosy pro inspekci v reálném čase, tak zaznamenané videosoubory pro zpětnou kontrolu kvality, čímž poskytuje flexibilitu napříč různými inspekčními pracovními postupy.
- Vizuální lokalizace vad: Anotace ohraničujícím rámečkem označuje přesnou polohu a rozsah každé detekované vady v obraze, poskytující jasný a použitelný výstup pro operátory nebo navazující systémy.
- Vícetrídní detekce vad: Model je trénován k identifikaci více kategorií vad svárů, včetně promáčknutin, nespojitostí, skvrn, povrchových nepravidelností a dalších viditelných problémů se svárem.
- Integrace Python a OpenCV: Řešení je postaveno na Pythonu a OpenCV, takže je snadné jej integrovat se stávajícími průmyslovými kamerovými systémy, videonahrávacím vybavením a softwarem výrobní linky.
- Schopnost zpracování v reálném čase: Architektura je optimalizována pro podporu zpracování videa v reálném čase, což umožňuje doručovat výsledky inspekce bez výrazného zpoždění v pracovním postupu výroby.
- Přizpůsobitelné průmyslovým prostředím: Systém lze konfigurovat pro různá kamerová uspořádání, podmínky osvětlení a typy svárů, takže je vhodný pro nasazení v různých výrobních prostředích a prostředích kontroly kvality.
Technologie
- Python
- PyTorch
- YOLOv8
- YOLO11
- OpenCV
- Computer Vision
- Deep Learning
- Object Detection
- Visual Quality Inspection
Jak probíhá proces inspekce
- Kamera snímá obrazy nebo video povrchu sváru během nebo po svařovacím procesu.
- Vstup je předán detekčnímu modelu YOLOv8 nebo YOLO11 pro inferenci.
- Model identifikuje a lokalizuje vady v obraze v jediném průchodu dopředu.
- Detekované vady jsou označeny ohraničujícími rámečky udávajícími jejich polohu a kategorii.
- Výsledky jsou zobrazeny v reálném čase nebo uloženy pro kontrolu a reporting.
- Výstup lze připojit k výstražným systémům nebo použít k označení dílů pro další inspekci nebo zamítnutí.
Případy použití AI inspekce
Stejnou detekční pipeline lze použít v řadě scénářů inspekce svárů. Každé nasazení je konfigurováno tak, aby odpovídalo konkrétnímu kamerovému uspořádání, typu sváru a požadavkům výroby daného prostředí.
- Kontrola kvality povrchu po svaření: Automatizovaná inspekce dokončených svárů k identifikaci povrchových vad před postupem dílů do další výrobní fáze.
- Monitoring sváru v průběhu procesu: Inspekce v reálném čase během svařovacího procesu pro detekci problémů při jejich vzniku a umožnění okamžité nápravy.
- Kontrola kvality na základě videa: Inspekce zaznamenaných záběrů z výrobních linek pro provedení retrospektivní analýzy kvality a identifikaci opakujících se vzorů vad.
- Inspekční uspořádání s více kamerami: Systém lze rozšířit o podporu více kamerových vstupů, což umožňuje inspekci celého obvodu složitých geometrií svárů.
- Integrace se systémy odmítnutí: Výsledky detekce lze připojit k automatizovaným mechanismům odmítnutí nebo označení, čímž se vadné díly odstraňují z výrobní linky bez ručního zásahu.
Výsledky
Systém úspěšně detekuje a lokalizuje vady povrchu svárů pomocí jednostupňového přístupu hlubokého učení. Kombinací architektur YOLOv8 a YOLO11 se zpracováním videa v reálném čase poskytuje řešení spolehlivé výsledky inspekce bez prodlev nebo nekonzistencí spojených s ručním hodnocením.
Podpora jak živého kamerového vstupu, tak předem zaznamenáného videa umožňuje systému zapadnout do широkого spektra výrobních prostředí a inspekčních pracovních postupů. Vady jsou lokalizovány ohraničujícími rámečky, což poskytuje jasný a interpretovatelný výstup, který mohou přímo využívat operátoři nebo jej připojit k automatizovaným navazujícím systémům.
Základ Pythonu a OpenCV usnadňuje nasazení a integraci řešení se stávající průmyslovou kamerovou infrastrukturou. Výsledkem je praktický, přizpůsobitelný nástroj pro inspekci svárů, který snižuje závislost na ruční kontrole a poskytuje konzistentní základ pro rozhodnutí o kontrole kvality.
Pojďme spolupracovat
Hledáte technického partnera pro váš projekt?
Specializujeme se na firmware, edge AI a průmyslovou vizuální inspekci. Projdeme si spolu váš projekt a navrhneme konkrétní řešení na míru.
